 FOR NYSGERRIGE HJERNER
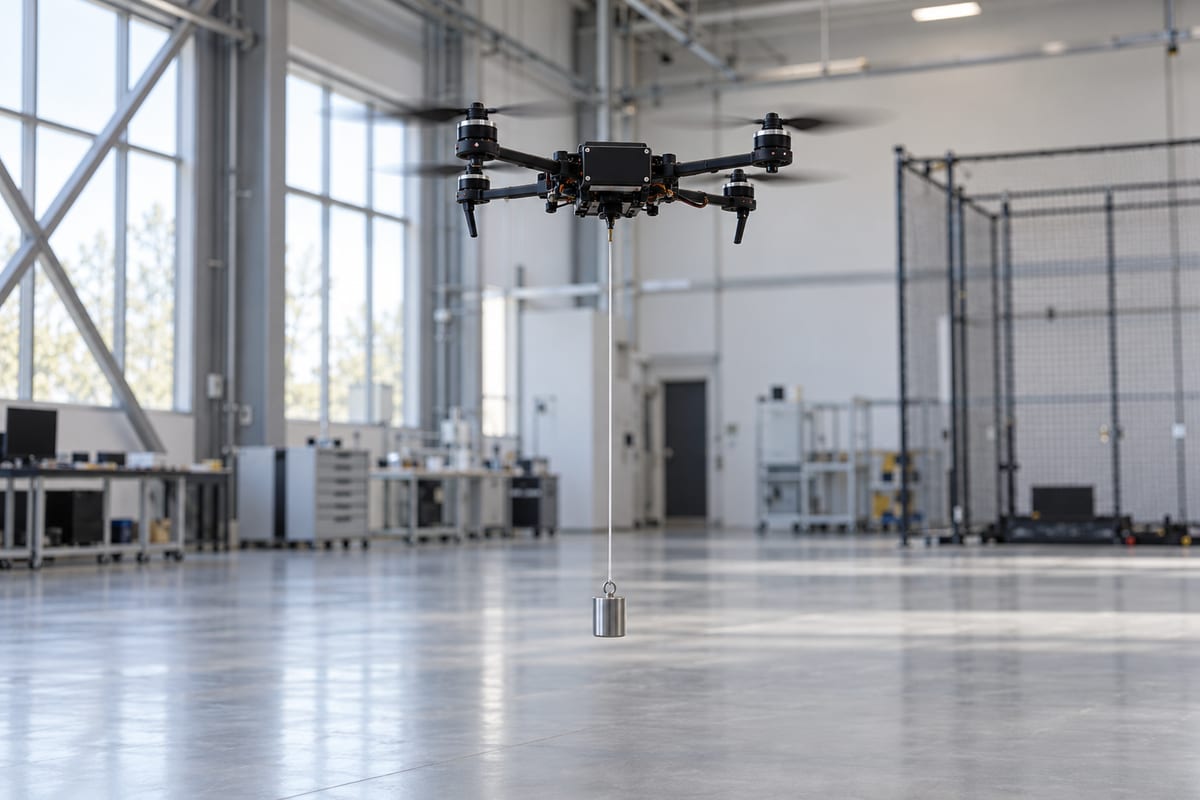
En lille drone med en last på fem gram har klaret både skarpe retningsskift, højere fart og sidevind med den samme indlærte styring. Det viser et studie offentliggjort 26. oktober i Scientific Reports. Styringen blev trænet i en simulator og derefter afprøvet på en rigtig Crazyflie 2.1-drone uden særskilt finjustering til hver prøve.
Resultatet er ikke fejlfri flyvning. Forskerne målte større afvigelser, når opgaven blev vanskeligere. Men dronen forblev stabil i de rapporterede forsøg, også når vinden fik linen under den til at blive slap. Studiet handler dermed både om, hvad én indlært styring kan klare, og hvor præcisionen begynder at svigte.
Lasten er målet
Når en drone bærer noget i en line, er det ikke nok at styre selve dronen langs en pæn kurve. Lasten kan svinge, selv om dronen ser ud til at være nogenlunde på rette sted. Bevægelserne hænger sammen, og en korrektion kan sætte nye svingninger i gang.
Ali Tahir Karasahin, Ziniu Wu og Basaran Bahadir Kocer har derfor indrettet træningen efter lastens position. Systemet belønnes for at få den hængende genstand til at følge den ønskede bane. Samtidig indgår hensyn til blandt andet en opret drone og jævne styrekommandoer.
Metoden er forstærkningslæring. Under træningen afprøver et program handlinger og får en beregnet belønning ud fra resultatet. Her foregik læringen i en fysiksimulator baseret på SimpleFlight. Det er altså ikke en sprogmodel, som fortolker instruktioner under flyvningen, men en indlært kontrolfunktion, der omsætter målinger til kommandoer.
Fire prøver på samme styring
I hovedforsøget gennemførte holdet 20 flyvninger fordelt på fire betingelser med fem gentagelser i hver. Udgangspunktet var en glat ottetalsbane ved lav fart og uden tilført vind. Lasten hang i en line på 30 centimeter.
Derefter blev styringen udfordret med en stjerneformet bane med skarpe hjørner, en fordobling af den ønskede fart fra 0,5 til 1 meter i sekundet og en separat prøve med sidevind. Stjernebanen var ikke med under træningen. De skarpe knæk gør den samtidig til et krævende referencespor frem for en kurve, dronen fysisk kan følge helt præcist.
Den gennemsnitlige afstand mellem lastens faktiske og ønskede position var 10,7 centimeter i basisprøven. Den steg til 13,6 centimeter på stjernebanen og 17,3 centimeter ved den højere fart. I vindprøven var den 14,1 centimeter. Tallene beskriver gennemsnitlige tredimensionelle sporingsfejl, ikke den størst mulige afvigelse.
Vinden afslører en vanskelig overgang
Sidevinden kom fra en faststående ventilator. Holdet målte cirka 1 meter i sekundet ved et fast punkt. Det var dermed ikke et ensartet vindfelt, der fulgte dronen; påvirkningen ændrede sig, når den bevægede sig gennem banen.
I nogle forsøg blev linen kortvarigt slap. Det ændrer samspillet mellem drone og last, fordi en stram line kan trække, mens en slap line ikke overfører samme kraft. Styringen håndterede disse overgange uden de sammenbrud, forskerne ledte efter. Svingningerne varierede dog betydeligt mellem vindforsøgene.
Stadig et laboratorieresultat
Dronen fik positions- og orienteringsdata fra et eksternt VICON-system i testhallen. Kommandoerne blev sendt via radio. Demonstrationen viser derfor ikke en selvstændig leveringsdrone, der kan finde vej med egne sensorer i ukendte udendørsmiljøer.
Der er også kun fem hovedgentagelser per betingelse og én lille last i den beskrevne forsøgsopsætning. At ingen af disse flyvninger endte i et katastrofalt svigt, er ikke en garanti for stabilitet ved andre laster, kraftigere vind eller længere drift.
Det nyttige fremskridt er den systematiske afprøvning af én fast styring på flere opgaver. Samtidig gør stigende fejl og mere urolig last det synligt, hvad næste udviklingstrin skal forbedre. Forskerne peger blandt andet på bedre håndtering af høj fart og mere avancerede modeller af linen.
For anvendelser, hvor lasten skal anbringes præcist, er den forskel central: At holde sig i luften og at ramme et bestemt sted er to forskellige krav, som begge skal dokumenteres.
Kilder og videre læsning
Har du fundet en fejl? Læs om rettelser.