 FOR NYSGERRIGE HJERNER
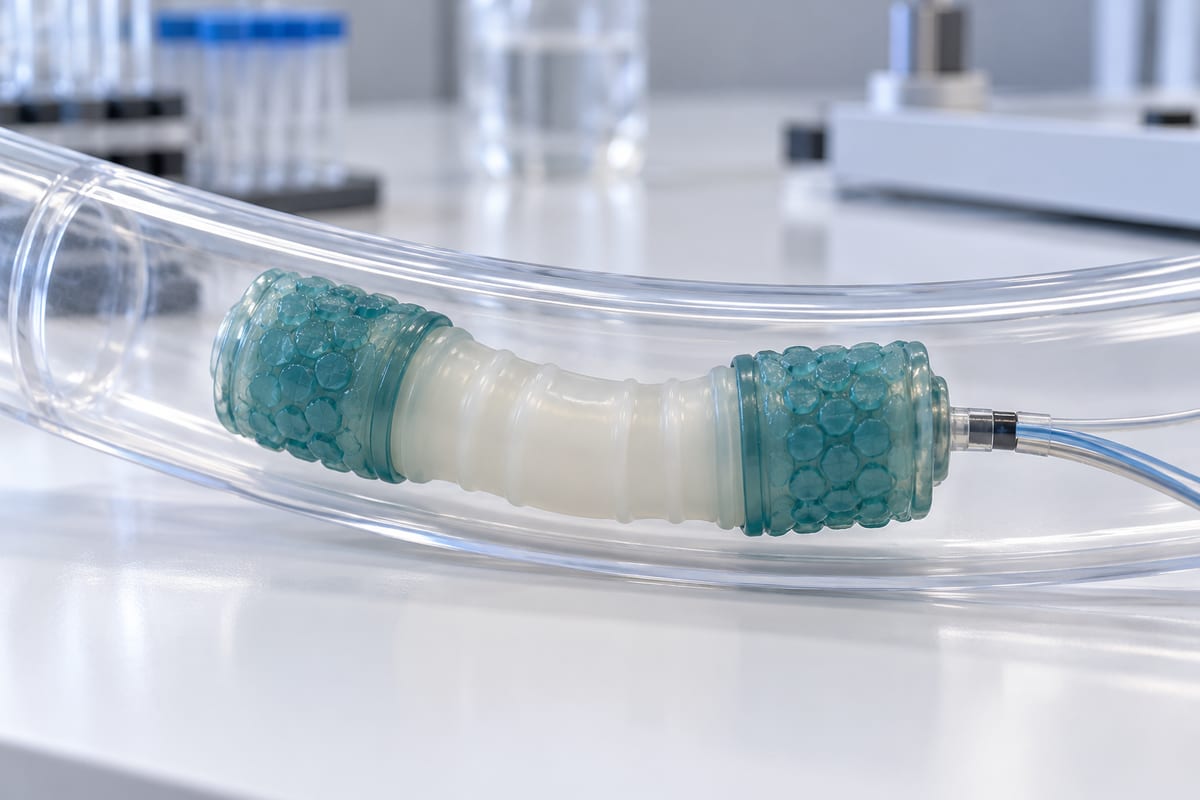
En blød robot med bevægelser inspireret af slanger har bevæget sig gennem tyndtarm og udført billedoptagelse, vævsprøvetagning og væsketilførsel i prækliniske forsøg. BIOSENTER, som systemet kaldes, er beskrevet i et nyt studie i Science Robotics og i forskningsinstitutionernes meddelelser den 28. oktober.
Forskerne vil gøre det lettere at undersøge den svært tilgængelige tyndtarm. Prototypen er stadig på et tidligt udviklingstrin. Resultaterne viser funktioner i forsøgsmodeller, mens sikkerhed og anvendelighed hos patienter endnu skal dokumenteres.
Robotten skubber sig frem med luft
MIT beskriver en rørformet konstruktion, hvor luftkamre kan forlænges og bøjes i forskellige retninger. Ved at regulere luften kan operatøren styre bevægelsen gennem snævre passager og sving. Forenden og bagenden har udvidelige forankringer, som skiftevis griber fat og slipper.
Det er en anden arbejdsform end blot at skubbe et instrument frem udefra. Robotten bruger lokale kontaktpunkter til at flytte sin egen krop videre. Inspirationen fra slanger handler dermed både om fleksibel styring og om at skabe fodfæste på en glat overflade.
Forankringernes mønstre er inspireret af kirigami, hvor et materiale skæres og formes til rumlige strukturer. Når belægningen strækkes, rejser små strukturer sig fra overfladen. Formålet er at give bedre greb mod tarmens slimhinde, så bevægelsen kræver mindre udspiling.
Et instrument med plads til flere opgaver
Systemet er forbundet til eksterne styreenheder og betjenes med en controller. MIT beskriver kamera, væskesprøjte og redskaber til vævsprøver som dele af udviklingen. Det er således et forsøg på at kombinere navigation med de handlinger, som gør en undersøgelse nyttig.
Den forskel er vigtig. En robot, som kan nå et vanskeligt sted, har løst transportopgaven. Et undersøgelsesinstrument skal derudover kunne give et brugbart udsyn og håndtere et redskab på det rigtige sted. Bevægelse og indgreb skal fungere sammen, uden at det ene ødelægger betingelserne for det andet.
Studiets hovedforfattere omfatter Binbin Ying, Ahmad Mujtaba Jebran og Sahab Babaee, mens Giovanni Traverso er den ledende forsker bag MIT-holdets arbejde. Ying arbejder nu ved UT Southwestern, som også har beskrevet forsøgsresultaterne.
Hvad blev faktisk afprøvet?
Ifølge UT Southwestern begyndte forskerne med transparente PVC-rør, der efterlignede tarmens sving. I det seneste prækliniske forsøg gennemførte robotten omtrent 1,8 meter tyndtarm på cirka 11 minutter og demonstrerede værktøjerne uden synlige vævsskader. Det er et konkret funktionsresultat, men ikke en undersøgelse af patienter.
Synlige skader er kun ét mål for sikkerhed. Når et instrument skal anvendes i kroppen, må vurderingen også omfatte, om påvirkningen er acceptabel under forskellige forhold og gennem hele den nødvendige undersøgelse. En vellykket passage i et afgrænset forsøg kan derfor ikke alene afgøre, hvordan teknologien vil klare en klinisk hverdag.
Der mangler sammenligning med dagens metode
UT Southwestern fremhæver, at længere strækninger, sikkerhed og brugervenlighed skal undersøges yderligere. Der er også behov for direkte sammenligning med dobbeltballon-enteroskopi, som allerede bruges til undersøgelser af tyndtarmen. Arbejdet skal gennem mere udvikling og validering før forsøg på mennesker.
Det er netop sammenligningen, der på sigt skal vise, om robotten giver en praktisk fordel. Hastighed alene er ikke tilstrækkeligt: Det skal også være muligt at styre forløbet, gennemføre de nødvendige handlinger og håndtere de situationer, som opstår undervejs. En ny mekanisme bliver først et bedre arbejdsredskab, når helheden fungerer.
Forskerne arbejder videre med navigation og bevægelse. Selvstændig navigation er et langsigtet mål, ikke en dokumenteret patientfunktion i den nye meddelelse. Nyheden er derfor en styret prototype, som har vist flere relevante opgaver i prækliniske forsøg, og en mekanisk løsning, der kan undersøges videre som supplement til eksisterende instrumenter.
Den tekniske idé er især interessant, fordi den behandler kontakt med omgivelserne som en aktiv del af fremdriften. Det glatte og eftergivelige miljø bliver dermed et designkrav, som robotten forsøger at arbejde med gennem skiftende greb og kontrollerede bevægelser.
Kilder og videre læsning
- MIT: Robotdesign og forsøgsfunktioner, 28. oktober 2026 ↗
- UT Southwestern: Prækliniske resultater og næste udviklingstrin, 28. oktober 2026 ↗
- Forskningsartikel: Science Robotics, 28. oktober 2026 ↗
Har du fundet en fejl? Læs om rettelser.