 FOR NYSGERRIGE HJERNER
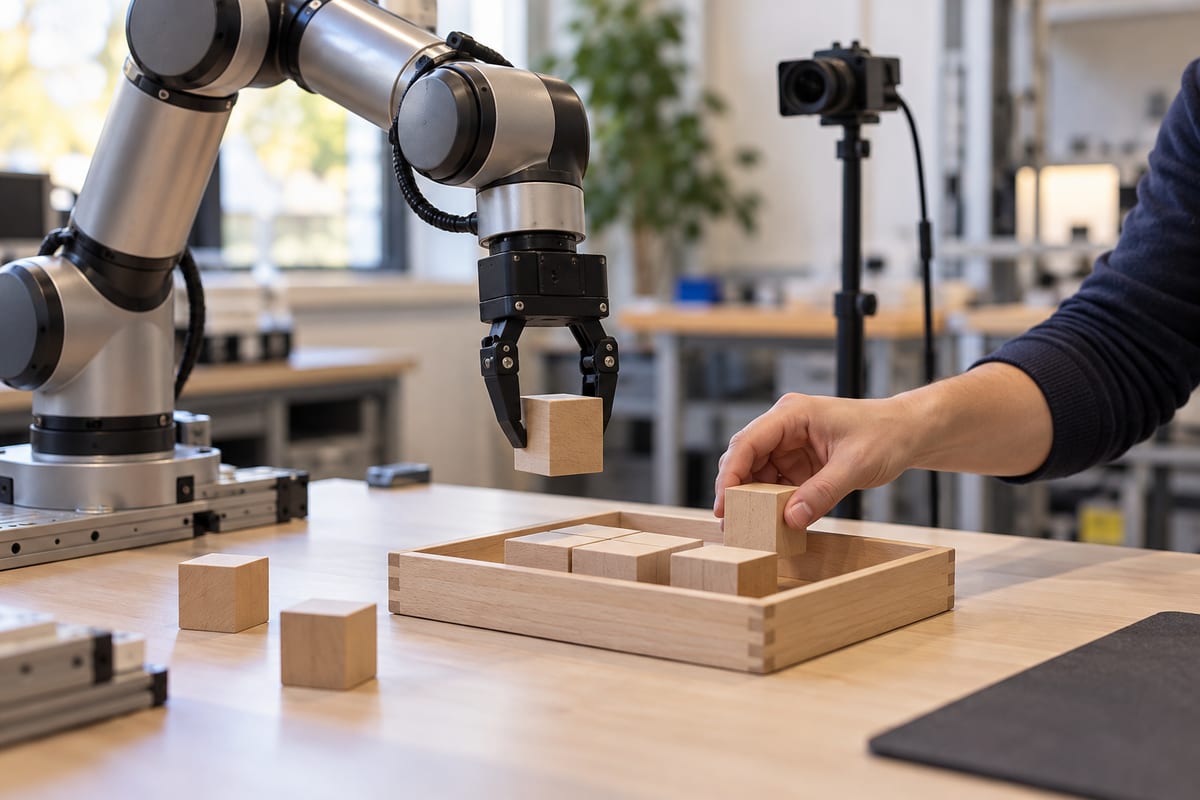
Robotvirksomheden Machenta har rejst 40 millioner dollar til at udvikle en model, der skal gøre nye robotopgaver langt hurtigere at lære. Finansieringen blev offentliggjort 27. oktober og ledes af Creandum og Union Square Ventures. Samme dag viste selskabet sin tilgang til det, det kalder øjeblikkelig robotlæring.
Målet er at lade en bruger demonstrere en fysisk opgave én gang og derefter lade en allerede trænet model styre robotten uden en ny, opgavespecifik træningsrunde. Det er en anden ambition end blot at bygge en robot, der gentager én fast programmeret bevægelse. Men præsentationen er fortsat virksomhedens egen demonstration, ikke en uafhængig certificering af generel robotintelligens.
Forskning fra Imperial bliver virksomhed
Machenta udspringer af Imperial College Londons Robot Learning Lab. Professor Edward Johns og hans tidligere ph.d.-studerende Vitalis Vosylius har stiftet virksomheden med afsæt i flere års forskning i at lære fysiske færdigheder fra få eksempler.
Ifølge universitetets meddelelse skal pengene bruges til at opskalere modellen og udvide holdet i virksomhedens nye kontor og laboratorium i King’s Cross i London. Kapitalrejsningen er dermed en konkret finansieringsbegivenhed, mens de mere vidtrækkende forventninger til teknologien stadig er udviklingsmål.
Imperial beskriver muligheder inden for blandt andet pakning og oprydning. Fordelen ved en kort undervisning ville være størst, når arbejdet ændrer sig ofte: En ny genstand eller opstilling behøvede ikke nødvendigvis udløse et langt separat projekt med dataindsamling og modelopdateringer.
Demonstrationen bliver instruktionen
I sin tekniske introduktion beskriver Machenta en vision-demo-action-model. Den får visuel information og en demonstration af opgaven som grundlag for sine handlinger. Demonstrationen spiller dermed en rolle, som en tekstinstruktion ellers kunne have haft: Den viser, hvad brugeren ønsker at få udført.
Virksomheden oplyser, at grundmodellen er trænet udelukkende i simulation. Det betyder ikke, at robotten arbejder uden virkelige data. Når den undervises og handler, kommer både demonstrationen og kameraernes observationer fra den fysiske verden. Påstanden om simulationsdata gælder fortræningen.
Skellet mellem de to faser er vigtigt. En model kan have brugt omfattende beregninger på at lære på forhånd og stadig være hurtig at instruere bagefter. Ordet øjeblikkelig beskriver her tilpasningen til en ny opgave, ikke fraværet af træning i udviklingen af systemet.
Samme model i flere opstillinger
Machenta skriver, at præsentationens videoer bruger samme model på seks forskellige robotter og med flere kamerakonfigurationer. Undervisningen kan ifølge selskabet ske gennem blandt andet fysisk føring af en arm, VR-styring eller demonstration med hænderne.
Eksemplerne omfatter oprydning af værktøj og flytning af genstande. Selskabet viser også tidlige forsøg med menneskelignende robothænder, men betegner dem som foreløbige. De kan derfor ikke læses som dokumentation for, at en hel humanoid robot kan løse vilkårlige opgaver.
Den relevante prøve er mere krævende end at kopiere én bevægelse. Genstande kan blive flyttet efter undervisningen, og robotten skal så tilpasse handlingen til den nye situation. Virksomheden fremhæver netop sådanne variationer i sine eksempler.
Investorernes prøve er ikke uafhængig validering
Creandum beskriver, at investorerne tog egne genstande med til laboratoriet og bad om nye opgaver. Ifølge investoren kunne robotten udføre opgaver efter en enkelt demonstration, også efter at genstandene blev flyttet.
Det er en mere konkret beretning end et generelt fremtidsløfte, men kilden har en økonomisk interesse i selskabets succes. Beretningen angiver ikke en samlet fejlrate på et bredt, eksternt valgt opgavesæt. Den skal derfor holdes adskilt fra systematisk dokumentation af driftsstabilitet.
Det næste spørgsmål er hverdagen
For en bruger er undervisningstid kun én del af regnestykket. En robot skal også kunne udføre arbejdet præcist, opdage fejl og fungere sikkert sammen med udstyr og mennesker. En overbevisende video kan vise en mulighed uden at fastlægge, hvor ofte den vil lykkes gennem en almindelig arbejdsdag.
Dagens nyhed giver Machenta flere ressourcer til at undersøge, hvor langt tilgangen kan skaleres. Det interessante tekniske spørgsmål er, om enkel undervisning kan bevares, når opgaverne bliver mere varierede og krævende. Det er dér, forskellen mellem en lovende demonstration og et nyttigt driftssystem skal vise sig.
Kilder og videre læsning
- Imperial College London: Machenta-finansiering, 27. oktober 2026 ↗
- Machenta: Introducing Instant Robot Learning, teknisk introduktion, 27. oktober 2026 ↗
- Creandum: Backing Machenta, investorens egen meddelelse, 27. oktober 2026 ↗
Har du fundet en fejl? Læs om rettelser.