 FOR NYSGERRIGE HJERNER
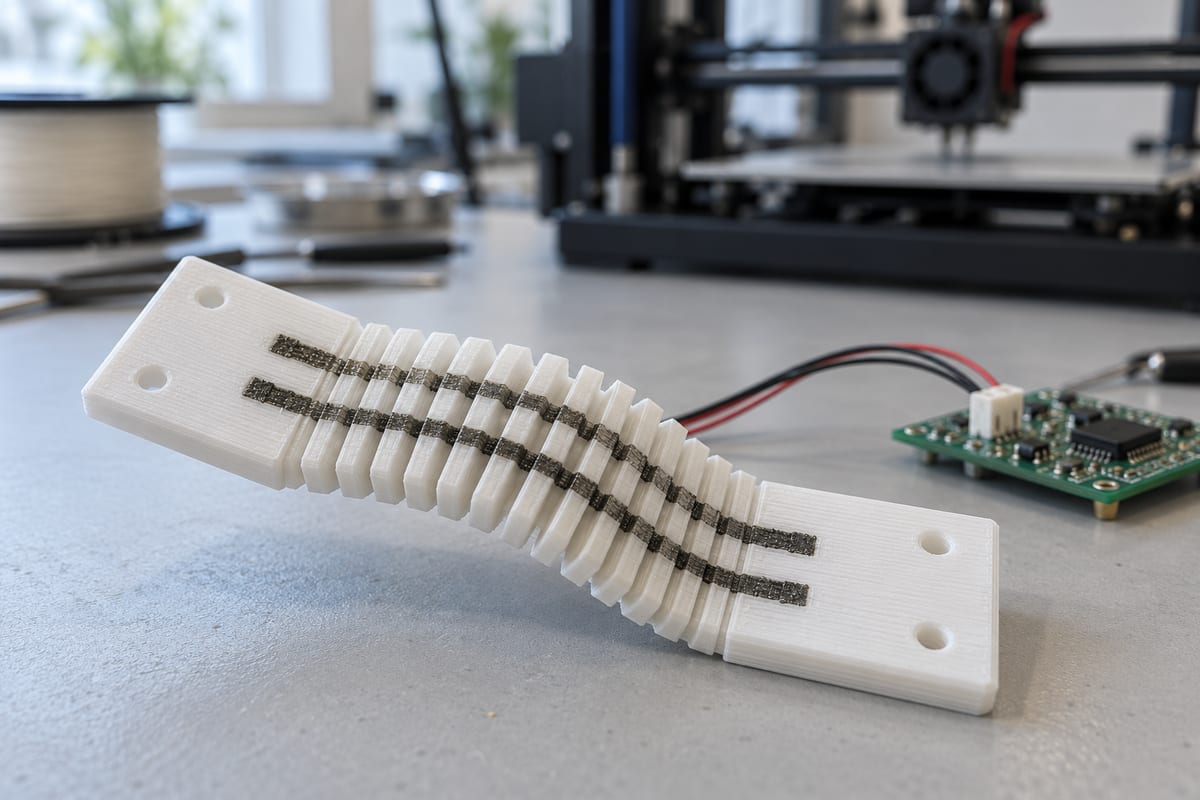
Et fleksibelt 3D-printet led kan både bevæge sig og måle sin egen deformation. Forskere fra MIT CSAIL og Tianjin University har udviklet X-Hinges, et designværktøj og en fremstillingsmetode, der bygger følere og elektriske forbindelser ind i selve den printede struktur.
MIT fremhævede arbejdet den 22. oktober 2026. Forskerne har blandt andet demonstreret en handske, der overfører fingerbevægelser til en robothånd, og en sammenfoldelig lampe, som reagerer på berøring. Det accepterede manuskript blev lagt frem på arXiv den 10. september og skal præsenteres ved UIST-konferencen i november. Det er således den aktuelle formidling og de konkrete demonstrationer, der er nyhedens udgangspunkt.
Led og sensor i samme print
En almindelig prototype får ofte sensorer monteret, efter at dens mekaniske dele er fremstillet. Det giver ekstra samlearbejde, og ledninger eller fastgjorte følere kan påvirke en blød strukturs bevægelse.
X-Hinges kombinerer i stedet en fleksibel, elektrisk isolerende krop med to ledende materialer. Det ene bruges som selve føleren, hvis elektriske modstand ændrer sig ved deformation. Det andet har lavere modstand og fører signalet videre.
Forskellen mellem materialerne skal gøre det lettere at skelne det ønskede målesignal fra ændringer i forbindelserne. Der kræves stadig elektronik til at aflæse signalerne og modeller, der omsætter dem til bevægelse. Et printet objekt udgør derfor ikke alene hele målesystemet.
Flere bevægelser i ét fleksibelt led
Metoden er udviklet til at registrere bøjning i to retninger samt forlængelse eller kompression langs leddet. Sensorernes placering og den mekaniske geometri skal begrænse, hvor meget en bevægelse i én retning forstyrrer målingen i en anden.
Det er en praktisk udfordring: Hvis to forskellige bevægelser giver næsten samme elektriske signal, kan systemet ikke sikkert afgøre, hvad brugeren gjorde. Man skal derfor både designe en struktur, der bevæger sig hensigtsmæssigt, og skabe målinger, der kan fortolkes.
Designværktøjet lader brugeren tilpasse blandt andet form, stivhed, bevægelsesmuligheder og sensorkonfiguration. Det giver en fælles arbejdsgang for mekanik og måling frem for to helt adskilte designopgaver.
Handske og lampe viser mulighederne
I en demonstration registrerer en handske fingerleddenes bevægelse og sender oplysningerne til en robothånd. Den kan dermed fungere som et fysisk inputredskab, hvor et menneskes bevægelse bliver udgangspunkt for robottens greb.
En anden prototype er en origamiinspireret lampe, hvis lysstyrke ændres, når den trykkes sammen. Demonstrationerne viser, hvordan samme grundidé kan bruges i forskellige grænseflader: Et formbart objekt bliver samtidig en kontrolenhed.
Det er bevægelsesregistrering og programmeret respons. Betegnelser om selvbevidste genstande, som bruges billedligt i omtalen, skal ikke forstås som et forskningsresultat om bevidsthed. Systemet måler deformation og omsætter data til en funktion.
Kalibrering er stadig nødvendig
To print, der ser ens ud, kan give forskellige elektriske udgangsværdier. Små variationer i materialer og fremstilling kan ændre målingerne, og det er et problem, hvis samme bevægelse skal betyde det samme på tværs af flere eksemplarer.
Forskerne har derfor udviklet en kalibrering, som bruger computersyn til at skabe en forbindelse mellem bevægelse og signal. Den proces er en del af løsningen, ikke en detalje, der automatisk forsvinder, fordi sensorerne er printet ind.
Den samlede evaluering af registrering langs tre akser bygger desuden på én prototype. Det accepterede manuskript understreger, at bredere afprøvning på tværs af former, stivheder og særskilt fremstillede eksemplarer fortsat er nødvendig.
Fra demonstration til gentagelig fremstilling
Den mulige gevinst er en kortere vej fra en mekanisk idé til en fungerende interaktiv prototype. Men det kræver fortsat kontrol med print, materialer, elektriske forbindelser og kalibrering, før en løsning kan fremstilles stabilt i flere eksemplarer.
Arbejdet viser dermed en konkret metode til at lade en genstands form og målefunktion blive fremstillet sammen. Hvor anvendelig den bliver uden for laboratoriet, afhænger især af, om registreringen kan gøres pålidelig på tværs af forskellige print og gentagen brug.
Kilder og videre læsning
- MIT News: Ny omtale af X-Hinges, 22. oktober 2026 ↗
- Chang, Yan, Mueller og Li: Accepteret UIST-manuskript, lagt frem 10. september 2026 ↗
Har du fundet en fejl? Læs om rettelser.