 FOR NYSGERRIGE HJERNER
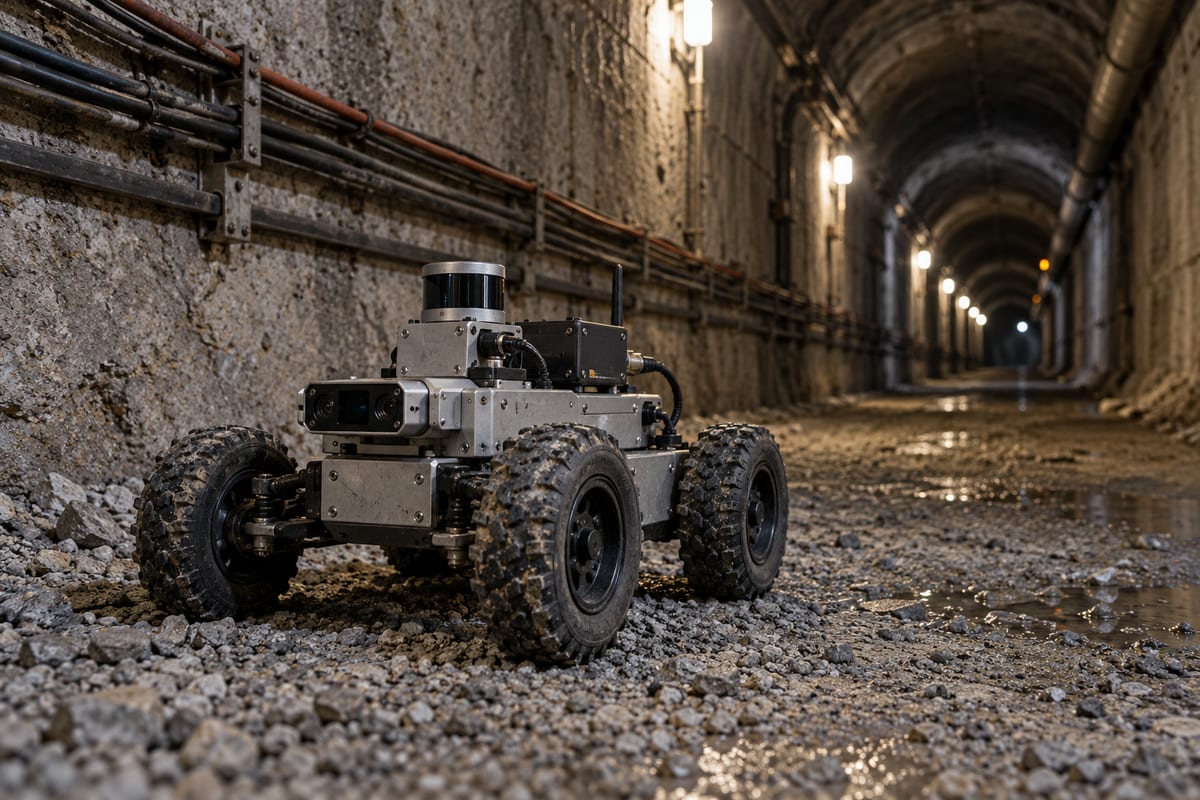
Robotter kan få hjælp til at finde vej under jorden ved at kombinere vibrationer, magnetfelt og berøringsmålinger. Et nyt studie i Scientific Reports, offentliggjort 21. oktober, afprøver den tilgang som alternativ, når GPS og synsbaserede systemer ikke er til rådighed eller fungerer dårligt.
Forskerne rapporterer en gennemsnitlig absolut banefejl på 0,53 meter på testruterne. Men de understreger også en grænse: Systemets evne til at genkende tidligere besøgte steder var ikke statistisk sikkert bedre end den stærkeste sammenligningsmetode.
Flere sanser skal holde styr på ruten
Holdet med Xiali Fan og kolleger kombinerer sensorerne i en fælles beregningsmodel og bruger en trinvis optimering til at indstille modellens parametre. Evalueringen omfattede 23 hele ruter på tilsammen 10,2 kilometer, fordelt mellem simulation, kontrollerede underjordiske gange og tunnel- eller minemiljøer.
Ruter til optimering, validering og afsluttende test blev holdt adskilt. Systemets målte opdateringstid var 57 millisekunder i gennemsnit, med en angivet variation på ti millisekunder. Forfatterne beskriver derfor driften som tæt på realtid på den testede platform, ikke som garanteret realtid.
Artiklen er en tidlig, fagfællebedømt og accepteret udgave, som stadig kan blive redigeret før den endelige tidsskriftsversion.
Robotten skal tegne kortet, mens den kører
Opgaven kaldes SLAM: samtidig lokalisering og kortlægning. Som softwareproducenten MathWorks forklarer i sin tekniske dokumentation, skal en robot både opbygge et kort og finde sin egen placering i det. De to beregninger hænger sammen, fordi målingerne bruges til at afgøre, hvor omgivelserne ligger i forhold til køretøjet.
Et centralt trin er at opdage, når robotten vender tilbage til et sted, den allerede har besøgt. Den information kan bruges til at justere både kortet og den beregnede rute. Dermed kan fejl, som er vokset undervejs, korrigeres.
Man kan sammenligne problemet med at tegne en ukendt bygning, mens man går gennem den. Hvis hver anslået afstand eller drejning er lidt forkert, kan den sidste gang ende et forkert sted på tegningen. Et genkendeligt punkt giver mulighed for at rette helheden.
Undergrunden gør flere problemer større
Behovet er veldokumenteret fra tidligere robotforsøg. DARPA fremhæver i beskrivelsen af sit afsluttede Subterranean Challenge-program, at underjordiske systemer skal håndtere blandt andet mørke, støv, tåge, vand og røg. Kommunikationsbegrænsninger og vanskeligt terræn kommer oveni.
Programmets konkurrenceregler beskriver også smalle passager, skarpe sving, trapper og mudder som mulige udfordringer. Det er baggrund for forskningsfeltet, ikke testbetingelser, der automatisk kan tilskrives det nye studie.
Et navigationssystem kan derfor ikke vurderes alene på, om robotten kan beregne en position. Det skal også passe til de konkrete omgivelser. En tunnel med metalinstallationer, en naturlig hule og en tør betongang er forskellige opgaver, selv om alle tre ligger under jorden.
Et gennemsnit er ikke en sikkerhedsgrænse
Banefejl, genkendelse af steder og beregningstid besvarer forskellige spørgsmål. En lav gennemsnitsfejl fortæller ikke i sig selv, hvor stor den største afvigelse var. En hurtig gennemsnitlig opdatering fortæller heller ikke, om hver eneste opdatering blev leveret inden en bestemt frist.
For en bruger er det derfor afgørende at kende hele fejlfordelingen og driftsbetingelserne. Det er praktisk vigtigt: At navigere gennem et rummeligt testområde stiller andre krav end at køre tæt ved en kant eller gennem en snæver passage. Før et system kan vurderes til en bestemt opgave, må kravene til præcision og forsinkelse derfor gøres konkrete.
Adskillelsen mellem ruter til indstilling og test er samtidig værd at holde øje med. Hvis man bedømmer en metode på de samme eksempler, som blev brugt til at tilpasse den, risikerer man at overvurdere, hvor godt den klarer nye omgivelser.
Det nye arbejde giver et afgrænset bud på navigation med andre sanser end kameraer. Den næste afgørende prøve bliver bredere afprøvning på flere steder, hvor forskelle i miljø og belastning kan vise, hvor robust løsningen faktisk er.
Kilder og videre læsning
- Fan m.fl., Scientific Reports, 21. oktober 2026: Hybrid optimization of multimodal SLAM for underground robots ↗
- MathWorks: What Is SLAM? (teknisk baggrund) ↗
- DARPA: Subterranean Challenge (baggrund) ↗
- DARPA: Subterranean Challenge Finals Rules (tidligere forsøgsramme) ↗
Har du fundet en fejl? Læs om rettelser.