 FOR NYSGERRIGE HJERNER
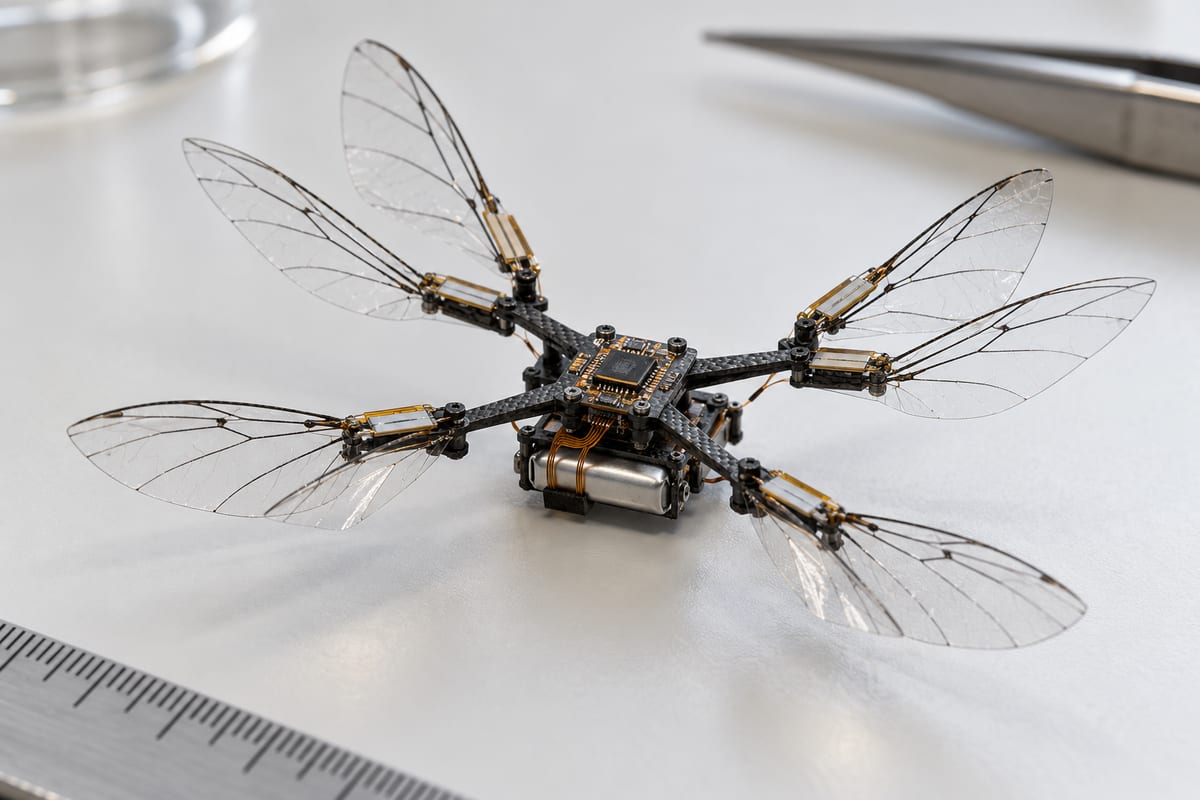
En robot med baskende vinger og en samlet vægt på 984 milligram har fløjet frit på sit eget batteri i mere end fire minutter. I et nyt fagfællebedømt studie viser forskere ved National University of Defense Technology i Kina, hvordan de har samlet vinger, strømforsyning og styring i et flyvende system på under ét gram.
Arbejdet blev offentliggjort 22. oktober i Nature Communications. Holdet demonstrerer også opstigning til over ti meter og regulering af flyvehøjden. Det er separate forsøg: Den længste flyvetid blev opnået ved lavt strømforbrug, mens aktiv højderegulering krævede mere energi. En tidligere version af arbejdet blev lagt frem som preprint i februar; den aktuelle nyhed er den fagfællebedømte offentliggørelse.
Batteriet er en stor del af lasten
Det vanskelige ved så små flyvende robotter er ikke blot at få vingerne til at løfte selve konstruktionen. De skal også bære den elektronik og energikilde, som gør det muligt at slippe forbindelsen til en strømforsyning på jorden.I forskernes system vejer den centrale vinge- og aktuatorstruktur 389 milligram og har et vingefang på 6,8 centimeter. Batteriet vejer 350 milligram, mens det elektroniske driv- og styrekredsløb vejer 173 milligram. Med de øvrige dele bliver den samlede vægt 984 milligram.
Robotten får altså sin energi fra et medbragt batteri. Den skal hverken have strøm gennem en ledning eller holdes i gang af en ekstern laser. Det er en væsentlig forskel fra mange tidligere laboratorieforsøg med flyvende robotter i denne størrelsesklasse.
Vingerne arbejder som en stemmegaffel
Konstruktionen bruger fire piezoelektriske aktuatorer i en korsform. Piezoelektriske materialer ændrer form, når de påvirkes elektrisk. Her omsættes bevægelsen direkte til vingeslag frem for at gå gennem en traditionel motor og en mekanisk transmission.Forskerne har udformet systemet med V-formede vingemoduler og en vibrationsbevægelse inspireret af en stemmegaffel. Målet er både at skabe løft og at begrænse vibrationer i selve kroppen, så energi ikke bruges på uønskede bevægelser.
Den maksimale målte løftekraft svarer til vægten af 1.850 milligram. For hele den batteribårne robot giver det et maksimalt forhold mellem løft og egenvægt på 1,88. Det er vigtigt at bruge den samlede vægt her; forholdet ser større ud, hvis man kun sammenligner med vingestrukturens vægt.
En mekanisk stabiliseringsmekanisme hjælper desuden robotten med at rette sig op, når den hælder. Stabiliteten kommer dermed delvist fra konstruktionens egen reaktion på bevægelse.
Fire minutter er ikke fire minutter med højdelås
Ved drift med lav effekt fløj robotten sammenhængende i over 240 sekunder. Et andet forsøg viste en næsten lodret opstigning til over ti meter. Forskerne skriver, at laboratoriets loft og Bluetooth-forbindelsens rækkevidde begrænsede den målte højde; det er ikke en fastslået fysisk maksimumhøjde.Til kontrolleret svævning bruger robotten en nedadvendt afstandssensor. Den måler afstanden til underlaget, hvorefter systemet kan justere løftet. Holdet afprøvede blandt andet højder på 50 og 100 centimeter og viste over ét minuts stabil svævning i 50-centimeterforsøget.
Denne regulering koster strøm. Med løbende afstandsmåling og justeringer steg det gennemsnitlige samlede effektforbrug til omkring 634 milliwatt. Tilsvarende afladningstests pegede på cirka 125 sekunders batteritid under disse betingelser, ikke den samme varighed som lavenergiflyvningen.
Fri flyvning er stadig ikke fri navigation
Systemet har endnu tydelige begrænsninger. Under svævning drejer robotten gradvist omkring sin lodrette akse. Drivkredsløbet kan heller ikke regulere spændingen helt glidende, hvilket bidrager til udsving i højden. Hvis kroppen hælder, kan afstandssensoren desuden måle skråt og få styringen til at reagere forkert.Forsøget dokumenterer derfor ikke en robot, der selv finder vej gennem en bygning, undgår forhindringer eller udfører redningsarbejde. Sådanne anvendelser er mulige langsigtede mål, men kræver yderligere sensorer, styring og afprøvning.
Det konkrete fremskridt er integrationen: En flyvende robot under ét gram kan bære sin egen energikilde, holde sig i luften og demonstrere højderegulering. Næste udfordring er at gøre bevægelserne mere præcise uden at bruge den vægt- og energimargin, som netop har gjort den frie flyvning mulig.
Kilder og videre læsning
- Lu, Chen, Wu m.fl.: An untethered sub-gram flapping-wing flight system achieves sustained self-stabilizing and altitude-controlled flight, Nature Communications, 22. oktober 2026 ↗
- Accepteret manuskript: Flyvetest, højderegulering og begrænsninger ↗
- Tidligere preprint, offentliggjort 9. februar 2026 ↗
Har du fundet en fejl? Læs om rettelser.