 FOR NYSGERRIGE HJERNER
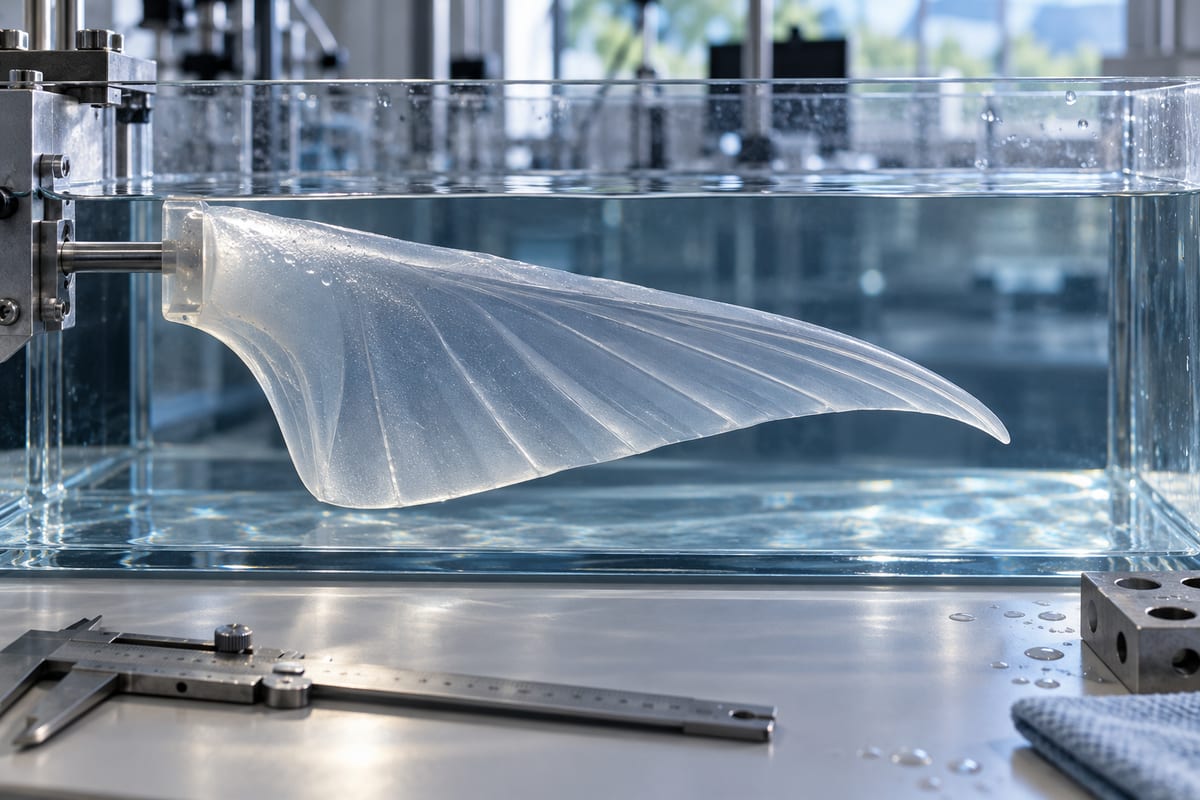
En blød, rokkeinspireret robot har overlevet kraftige trykstød under vand og derefter genoptaget sine svømmebevægelser. Det rapporterer forskere i et studie offentliggjort den 21. oktober i National Science Review. Konstruktionen beskytter elektronikken uden et traditionelt stift kabinet omkring hele robotten.
Forsøget tager fat i en svaghed, der let overses: En eftergivelig krop er ikke automatisk robust. Når hulrum inde i et blødt materiale kollapser hurtigt, kan de skabe indre tryk, der er flere gange større end den belastning, der rammer udefra.
Hulrum kan forstærke belastningen
Forskerne kalder mekanismen for implosion i blødt materiale. De undersøgte den med en forenklet struktur med hulrum, undervandsforsøg og beregninger. Resultaterne blev brugt til at tilpasse robottens funktion og konstruktion sammen, så implosionen blev begrænset, mens fleksibiliteten blev bevaret.
Den integrerede robot overlevede ifølge studiets resumé enkelte påvirkninger på op til 49,8 megapascal og gentagne påvirkninger på 31,5 megapascal. Bagefter kunne den igen bevæge finnerne. Artiklen er offentliggjort som et accepteret manuskript før den endelige redigering og opsætning.
Et trykstød er ikke det samme som dybde
Trykket er angivet i megapascal, en enhed for kraft pr. areal. Enheden alene fortæller ikke, hvor længe påvirkningen varer, eller hvordan den udvikler sig. Tallene kræver derfor en præcis læsning. Et kortvarigt trykstød og et vedvarende tryk er forskellige belastninger. Man kan derfor ikke tage forsøgets højeste tryktal og uden videre omsætte det til en dokumenteret arbejdsdybde i havet.
På samme måde fortæller det noget vigtigt, at en robot kan bevæge sig efter en påvirkning, men ikke alt om dens tilstand. En praktisk vurdering vil også skulle omfatte styring, energiforbrug, sensorernes funktion og mulige skader, som først viser sig senere.
Det centrale fremskridt er derfor kombinationen af en forklaring på en fejlmekanisme og en konstruktion, der håndterer den i forsøget. Det er mere konkret end en generel påstand om, at bløde robotter tåler hård behandling.
Bløde robotter kræver mere end bløde materialer
En forskningsoversigt offentliggjort i Intelligent Robotics i september beskriver, hvorfor integration er en stor udfordring for området. Robotter skal både kunne bevæge sig, registrere deres egen form og opfatte omgivelserne. Disse egenskaber skal fungere sammen, hvis bevægelserne skal kunne styres præcist.
Materialernes eftergivelighed skaber muligheder for tilpasning, men gør også modellering vanskelig. Oversigten fremhæver blandt andet, at deformation, forsinket respons og materialernes tidsafhængige egenskaber kan komplicere kontrollen. En simpel kommando til en motor er ikke nødvendigvis nok til at forudsige hele kroppens bevægelse.
Forfatterne peger desuden på, at mange systemer stadig er laboratoriedemonstrationer. Lang holdbarhed, stabil funktion og pålidelig drift i virkelige omgivelser er fortsat opgaver, som skal løses. Det er relevant baggrund for at forstå dagens resultat som et afgrænset skridt mod mere robuste maskiner.
Hvad betyder det for fremtidige undervandsrobotter?
En fleksibel konstruktion kan være interessant, hvor en maskine skal tilpasse sin form eller komme tæt på skrøbelige omgivelser. Men fleksibilitet er kun en fordel, hvis resten af systemet kan følge med. Kabler, forbindelser, strømforsyning og elektronik skal fortsat fungere, når kroppen ændrer form.
Det nye studie retter opmærksomheden mod det, der sker inde i konstruktionen under en hurtig belastning. For en designer er det ikke tilstrækkeligt at se, at ydersiden kan bøje. Den indre opbygning kan ændre, hvor belastningen koncentreres, og hvilke komponenter der bliver udsat.
En næste praktisk vurdering vil være at undersøge flere belastningsforløb og længere drift. Hvor ens bliver resultaterne mellem flere robotter? Hvad sker der efter mange gentagelser? Og kan den beskyttende konstruktion kombineres med de instrumenter, en konkret opgave kræver?
Sådanne spørgsmål ændrer ikke ved demonstrationen. De bestemmer, hvor langt man kan gå fra den. Dagens publikation viser en robot, som genoptager bevægelse efter bestemte undervandspåvirkninger, og giver en metode til at undersøge en vigtig svaghed. Den dokumenterer endnu ikke en universel løsning til alle barske havmiljøer.
Kilder og videre læsning
- National Science Review, 21. oktober 2026: Integrated soft robot capable of surviving extreme underwater shock loads, accepteret manuskript ↗
- Bu m.fl., Intelligent Robotics, 24. september 2026: Actuation, sensing, and integration in soft robotics ↗
Har du fundet en fejl? Læs om rettelser.