 FOR NYSGERRIGE HJERNER
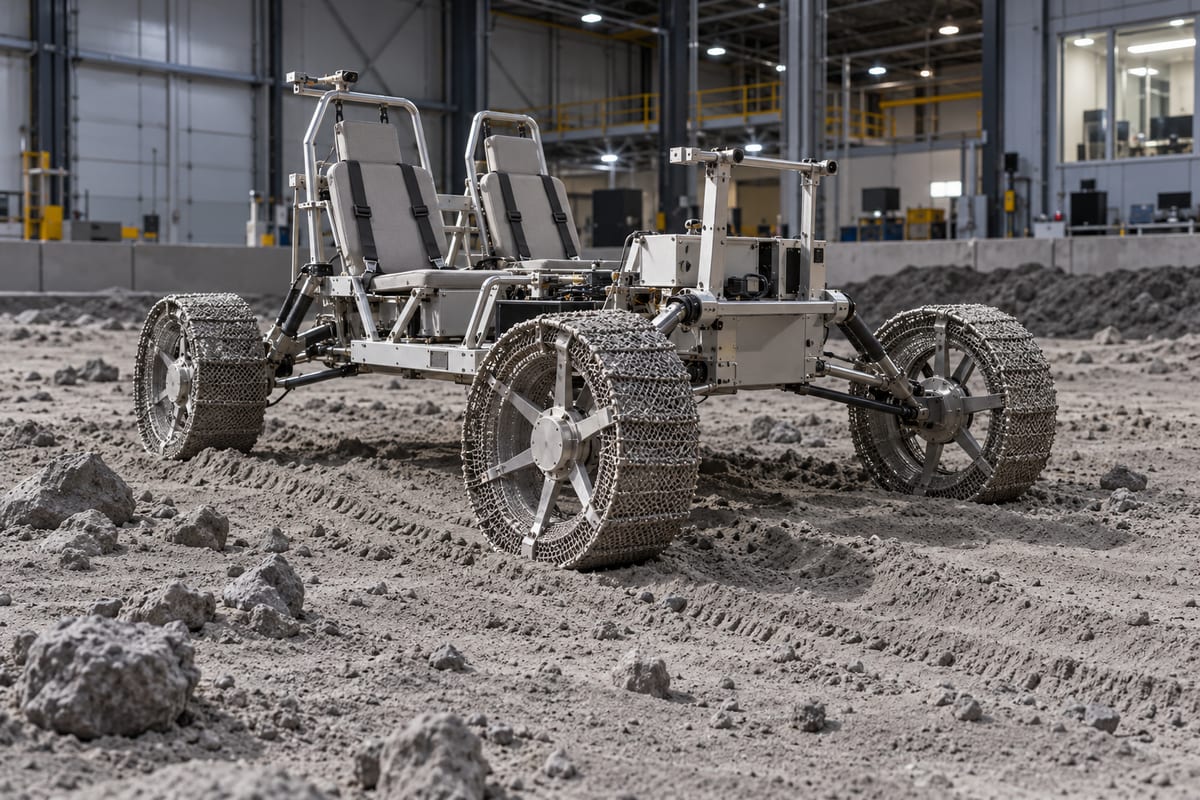
Astronauter har afprøvet modeller af to kommende månebiler i rumdragter. Det fremgår af NASAs statusopdatering fra 20. oktober, hvor rumagenturet viser fremskridt hos Astrolab og Lunar Outpost. Næste skridt omfatter hjulforsøg og kørsel med bemandede testmodeller på Jorden.
Astrolabs CLV-1 er blevet vurderet hos Axiom Space, mens Lunar Outposts Pegasus-model er blevet prøvet ved Johnson Space Center. Her har fokus været på blandt andet indretning, betjening og komfort. Det er en konkret kontrol af, om køretøjerne også fungerer for de mennesker, der skal bruge dem.
Ifølge NASA skal begge virksomheder i de kommende uger teste hjul ved Glenn Research Center. Senere følger kørbare modeller med astronauter i simuleret måneterræn. Levering af flyveklar hardware er fortsat planlagt til slutningen af 2027. Det er en tidsplan, ikke en gennemført kvalifikation.
En bil, der skal kunne arbejde uden fører
NASA beskriver de kommende Lunar Terrain Vehicles som mere end transport til en kort udflugt. På programmets hjemmeside fremhæves energistyring, selvkørende funktioner, kommunikation og navigation som centrale dele af systemet. Køretøjet skal både kunne understøtte forskning og være klar til næste opgave.
Rumagenturet planlægger at købe køretøjstjenesten hos industrien frem for selv at eje bilen. Det gør driftsevnen til en central del af projektet: En rover skal ikke blot leveres til overfladen, men kunne udføre opgaver dér. Det gælder også i perioder, hvor der ikke sidder astronauter i sæderne.
Et vellykket forsøg med førerpladsen siger derfor noget vigtigt, men afgrænset. Det kan afdække, om astronauten kan nå og forstå betjeningen. Det viser ikke alene, om batterier, software og hjul kan klare en længere mission i det miljø, de er bygget til.
Hjul skal prøves i løs jord
Glenns SLOPE-laboratorium er indrettet til at efterligne kørsel på Månen og andre himmellegemer. Det har store beholdere med jordmateriale og en platform, som kan vippes. Ingeniørerne kan dermed undersøge køretøjer og komponenter under kontrollerede forhold, hvor underlaget og hældningen kan ændres.
NASA har tidligere beskrevet, hvordan forsøg i laboratoriet bruges til at måle hjulenes vejgreb, beregne effektbehov ved manøvrer og sammenligne måder at passere stejle skråninger på. Det er teknisk baggrund for de kommende tests, ikke resultater fra CLV-1 og Pegasus.
Forskellen er vigtig: Et hjul kan rotere uden at flytte bilen tilsvarende langt. I tidligere forsøg med små CADRE-robotter målte NASA netop hjulslip, fordi det også kan påvirke robotternes beregning af deres egen position. Mobilitet og navigation hænger derfor tæt sammen. Hvis en robot overvurderer, hvor langt den er kørt, kan fejlen påvirke dens forståelse af ruten gennem terrænet.
Lav sol gør små sten til store skygger
Månens sydpol er også en udfordring for udsynet. NASA Ames beskriver, hvordan Solens lave vinkel skaber lange skygger, samtidig med at blænding kan gøre terrænet svært at aflæse. En sten eller en kraterkant kan skjule ujævnheder, som føreren eller et kamerasystem skal opdage i tide.
Ved Ames bruges særlige lysopstillinger og kunstigt måneterræn til at undersøge netop den kombination. Forskerne har fotograferet forskellige opstillinger med stereokameraer, der ser landskabet fra to vinkler. Sådanne data hjælper med at udvikle systemer, som skal vurdere dybde og undgå forhindringer.
Støvet giver en anden belastning. NASAs gennemgang af sydpolens forhold forklarer, at månestøv består af skarpe partikler, som ikke er afrundet af rindende vand og vind. Partiklerne kan slide på udstyr og hænge fast på rumdragter. Et åbent køretøj skal indgå i arbejdsgange, der tager højde for den forurening.
Fremskridt i flere adskilte trin
Den aktuelle nyhed er dermed, at astronauternes vurdering af modellerne nu indgår i udviklingen, mens hjul og kørsel står foran næste prøverunde. Det er stadig udviklingsarbejde på Jorden. Før månebilerne kan blive praktiske redskaber for en besætning, skal delsystemerne også fungere sammen under missionens samlede krav.
Kilder og videre læsning
- NASA, 20. oktober 2026: Status på månebiler ↗
- NASA: Lunar Terrain Vehicle – formål og driftsmodel ↗
- NASA Glenn: SLOPE-laboratoriet ↗
- NASA: Tidligere hjul- og vejgrebsforsøg med VIPER ↗
- NASA: CADRE-forsøg og hjulslip ↗
- NASA Ames: Lunar Lab og forsøg med lys og terræn ↗
- NASA: Miljøet ved Månens sydpol ↗
Har du fundet en fejl? Læs om rettelser.